双轴陀飞轮如何抵消地心引力?揭秘高端宴会上的机械奇迹
地心引力的物理挑战与等时性难题 在精密机械领域,地心引力被视为影响走时精准度的最大变量之一。当腕表处于不同佩戴姿态时,摆轮游丝系统会受到重力产生的不对称力矩,导致摆幅发生变化,进而引发等时性误差。这种误差在单轴陀飞轮中表现为周期性波动,虽
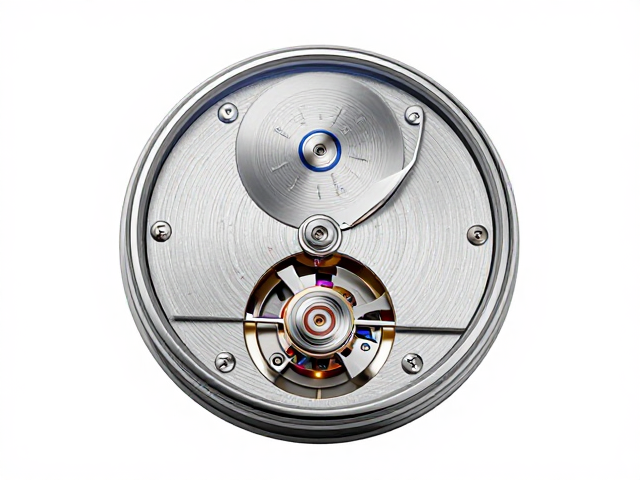
地心引力的物理挑战与等时性难题 在精密机械领域,地心引力被视为影响走时精准度的最大变量之一。当腕表处于不同佩戴姿态时,摆轮游丝系统会受到重力产生的不对称力矩,导致摆幅发生变化,进而引发等时性误差。这种误差在单轴陀飞轮中表现为周期性波动,虽
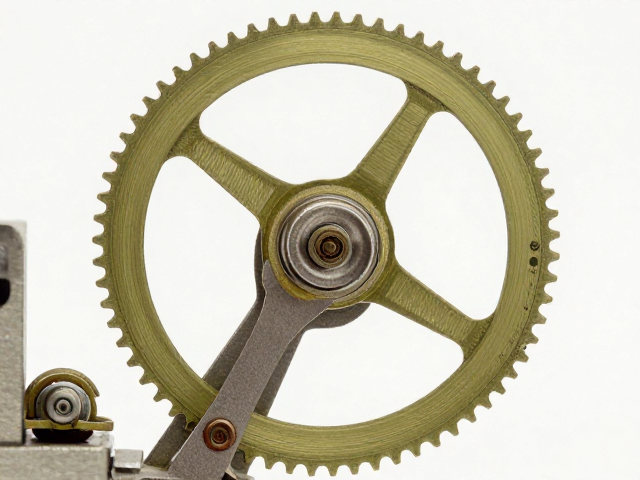
摆轮游丝系统的力学平衡机制 机械腕表机芯的核心动力来源是发条,能量通过传动轮系传递至擒纵机构,最终驱动摆轮进行周期性往复运动。在这一过程中,摆轮与游丝共同扮演着振荡器的角色,其运动规律直接决定了计时的精度。理想状态下,摆轮应当在受到外力干
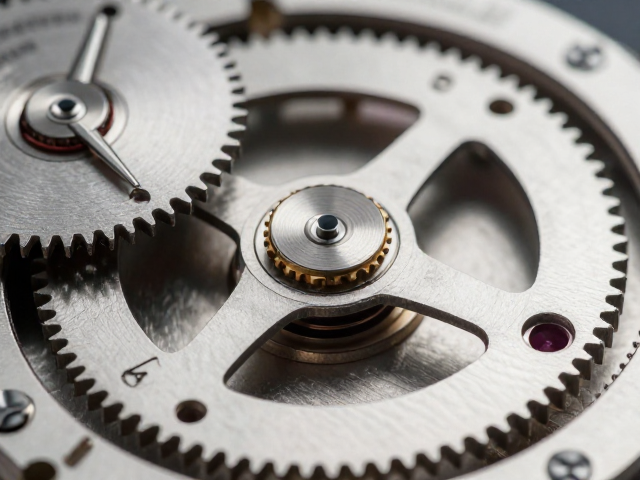
精密咬合:机械结构对重力的物理对抗 在高级制表领域,地心引力并非抽象概念,而是阻碍走时精准度的实体阻力。当腕表处于不同位置时,摆轮游丝系统会因重力产生微小位移,导致等时性误差。这一现象在怀表向腕表过渡时期尤为显著,当时表冠位置多变,重力影
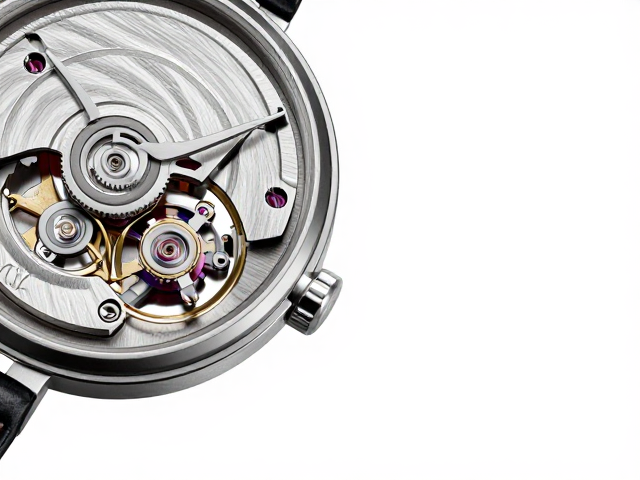
陀飞轮核心机械逻辑与地心引力对抗机制 陀飞轮并非单一零件,而是将擒纵系统与摆轮组合在一个旋转框架内的精密模块,其诞生初衷是为了抵消重力对机械腕表走时精度的干扰。在传统垂直放置的腕表中,游丝会受到不同方向的重力影响,导致摆轮轴心在不同位置时
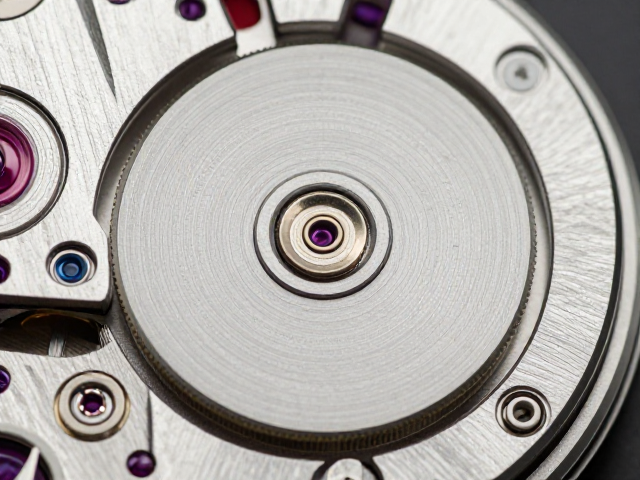
擒纵系统的机械革新与等时性挑战 机械腕表在佩戴过程中会因姿态变化产生重力干扰,这种误差在精密计时领域曾长期被视为难以彻底根除的物理顽疾。当腕表处于垂直状态时,摆轮游丝系统受到不对称的重力作用,导致振荡频率发生细微偏移,进而影响走时精度。德
机械传动的本质:并非对抗,而是转换 齿轮传动系统并不会像火箭那样产生向上的升力来直接抵消地心引力,其核心逻辑在于通过改变力矩与转速的关系,将发动机产生的旋转动力转化为足以克服重力做功的线性或扭转力。地心引力表现为物体垂直向下的拉力,而齿轮
抵消地心引力的物理本质与能量守恒 人类对克服重力的渴望源于对自由移动空间的本能追求,但从物理学角度来看,完全“抵消”地心引力并非通过消除重力场实现,而是通过施加一个与重力大小相等、方向相反的外力来达成平衡。根据牛顿第二定律,任何物体在地球