机械表配件
收藏级钟表中的叉瓦咬合与自由擒纵机构传动原理详解
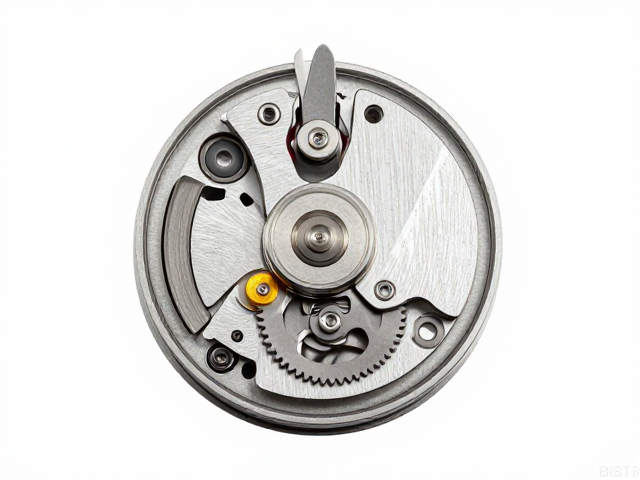
摘要
叉瓦咬合的几何逻辑与能量传递机制 在高级机械钟表的擒纵系统中,叉瓦(Palettes)与擒纵轮(Escape Wheel)的接触并非简单的物理碰撞,而是一套严密的几何咬合与滑动释放过程。这一机制的核心在于叉瓦端面的倾斜角度设计,通常经过严密的微积分计算,以确保擒纵叉在摆动过程中能精准地卡入或释放擒纵轮的锯齿。当摆轮带动擒纵叉运动时,叉瓦的一侧斜面会抵住擒纵轮的齿根,利用杠杆原理将摆轮的动能转化为
叉瓦咬合的几何逻辑与能量传递机制
在高级机械钟表的擒纵系统中,叉瓦(Palettes)与擒纵轮(Escape Wheel)的接触并非简单的物理碰撞,而是一套严密的几何咬合与滑动释放过程。这一机制的核心在于叉瓦端面的倾斜角度设计,通常经过严密的微积分计算,以确保擒纵叉在摆动过程中能精准地卡入或释放擒纵轮的锯齿。当摆轮带动擒纵叉运动时,叉瓦的一侧斜面会抵住擒纵轮的齿根,利用杠杆原理将摆轮的动能转化为对擒纵轮的推力。这种推力必须克服擒纵轮与擒纵叉之间的摩擦阻力,同时为擒纵轮提供足够的冲量使其向前滚动一个齿距。
叉瓦与擒纵轮的咬合深度与角度直接影响着钟表的等时性与能量效率。过深的咬合会导致摩擦增大,增加能量损耗;过浅则可能引发跳齿或卡死,导致走时停摆。高级制表师通过激光加工与手工抛光,使叉瓦端面达到镜面般的光滑度,从而减少滑动过程中的摩擦系数。这种精密的几何配合确保了每一次咬合与释放都发生在理论上的最佳角度,使得擒纵轮能够以极其稳定的节奏驱动擒纵叉,进而维持摆轮周期的稳定性。
自由擒纵机构的无干扰摆动特性
自由擒纵(Free-Pivoting or Detent Escapement)的设计初衷是为了彻底消除传统锚式或杠杆式擒纵中擒纵叉对摆轮摆动的持续性接触与干扰。在这种结构中,擒纵叉(通常称为“爪”或“掣子”)仅在释放瞬间与擒纵轮接触,而在摆轮的大部分摆动过程中,擒纵叉处于静止状态,完全不与摆轮产生机械连接。这种“非接触式”的能量传递方式极大地降低了外部干扰,使得摆轮像在一个理想的真空环境中一样自由摆动,从而提升了走时的精准度。
自由擒纵机构的关键在于其严密的锁定与释放逻辑。当擒纵轮试图推动擒纵叉时,会被掣子(Detent)牢牢锁住,此时擒纵轮承受着巨大的静态压力,但无相对运动,因此摩擦极小。只有当摆轮的摆动到达特定位置,通过摆轮上的拨针(Verge)或撞针触动掣子,使其抬起释放擒纵轮时,能量才会瞬间传递。这种瞬态释放避免了传统擒纵中擒纵叉在摆轮摆动路径上的阻碍,减少了因摩擦和碰撞引起的等时性误差,特别适用于需要极高精准度的天文钟或精密计时工具。
传动链路的协同与等时性保障
在叉瓦咬合与自由擒纵系统中,擒纵轮、擒纵叉、摆轮及游丝构成了严密的动力学闭环。擒纵轮由主发条提供动力,但其转速被擒纵机构定期“拦截”和“释放”,从而转化为稳定的脉冲信号。在叉瓦咬合阶段,擒纵轮的齿顶推动叉瓦斜面,产生切向力,这个力矩作用于擒纵叉,再通过摆轮轴传递给摆轮,补充摆轮因空气阻力和内部摩擦损失的能量。这一过程必须精确计算,确保每次补充的能量恰好抵消损耗,维持振幅的稳定。
自由擒纵的等时性保障则依赖于其极低的摩擦系数和近乎无干扰的摆动环境。由于擒纵叉在非释放阶段完全静止,摆轮仅受到游丝恢复力的作用,其运动规律严格遵循简谐运动原理(在小角度近似下)。这种结构消除了传统擒纵中因擒纵叉摆动惯性及摩擦变化带来的周期性误差。然而,自由擒纵对制造工艺要求极高,掣子的弹性稳定性、擒纵轮的齿形精度以及摆轮的惯性矩必须经过严密的计算与调整,任何微小的偏差都可能导致释放不同步或能量传递效率下降,进而影响长期走时的稳定性。
精密制造与调校的技术门槛
实现上述复杂传动原理的基础在于极端的制造精度。叉瓦与擒纵轮的齿形通常采用金刚石刀具进行单点切削或激光蚀刻,确保每个齿形的角度误差控制在微米级别。叉瓦端面的抛光需达到光学级平整,以最小化滑动摩擦。在自由擒纵中,掣子的弹性元件(通常为铱合金或特殊钢片)需经过严格的热处理与时效处理,以保证其在数百万次释放动作中保持恒定的弹性系数,避免因材料疲劳导致释放点漂移。
调校过程是对机械系统进行动态平衡的艺术。制表师需使用高精度仪器监测摆轮的振幅、位差和等时性偏差。在调整叉瓦咬合深度时,需反复测试不同负载下的走时表现,找到能量传递效率与等时性之间的最佳平衡点。对于自由擒纵,调校重点在于掣子释放的瞬时性与复位精度,确保擒纵轮在释放瞬间无冲击,复位时无卡顿。这一过程需要极高的耐心与经验,任何细微的调整都可能显著影响钟表的长期稳定性与精准度,体现了高级制表工艺中对机械细节的极致追求。