机械表配件
叉瓦咬合传动原理与深度校正,详解钢制擒纵轮精准调校
摘要
叉瓦咬合传动的力学基础与能量传递机制 叉瓦与擒纵轮齿尖之间的接触并非简单的物理碰撞,而是基于精密几何设计的能量传递过程。在标准的机械腕表机芯结构中,叉瓦(通常由红宝石或高硬度合金制成)与钢制擒纵轮齿的啮合角度通常保持在15至25度之间。这一角度设计旨在最大化能量传递效率,同时最小化滑动摩擦带来的能量损耗。当摆轮在游丝作用下产生往复运动时,叉瓦推动擒纵叉摆动,进而带动擒纵轮释放或锁定。这种间歇性的
叉瓦咬合传动的力学基础与能量传递机制
叉瓦与擒纵轮齿尖之间的接触并非简单的物理碰撞,而是基于精密几何设计的能量传递过程。在标准的机械腕表机芯结构中,叉瓦(通常由红宝石或高硬度合金制成)与钢制擒纵轮齿的啮合角度通常保持在15至25度之间。这一角度设计旨在最大化能量传递效率,同时最小化滑动摩擦带来的能量损耗。当摆轮在游丝作用下产生往复运动时,叉瓦推动擒纵叉摆动,进而带动擒纵轮释放或锁定。这种间歇性的动力释放是机械钟表计时的核心,其稳定性直接取决于叉瓦表面的光洁度以及擒纵轮齿尖的几何精度。
能量传递的稳定性受到接触点微观形貌的显著影响。在实际运行中,叉瓦的进瓦与出瓦面承担着不同的力学功能:进瓦负责接收擒纵轮释放的能量并传递给摆轮,而出瓦则负责在摆轮回摆时重新卡住擒纵轮,防止其过度旋转。若叉瓦表面存在微米级的划痕或污染,会导致接触点偏移,进而改变力矩臂长度,造成等时性误差。因此,调校过程中必须确保叉瓦与擒纵轮齿尖的接触严格遵循设计几何模型,任何偏离理想接触点的偏移都可能引发“丢格”或走时不准的现象。
钢制擒纵轮齿尖的微观形貌与调校难点
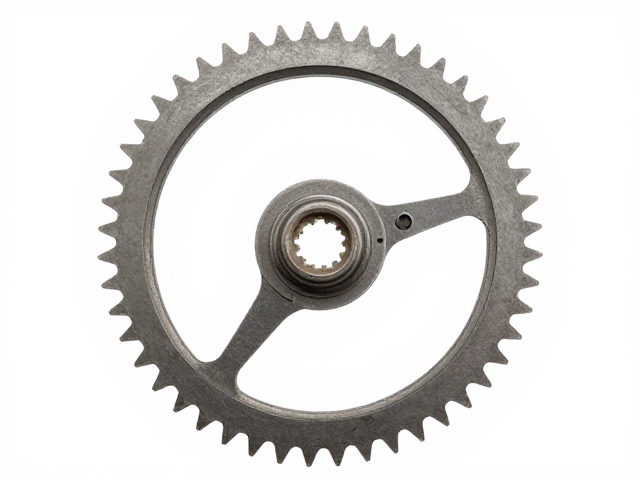
钢制擒纵轮相较于传统的铍铜或合金擒纵轮,在硬度和耐磨性上具有显著优势,但其对调校精度的要求也更为苛刻。钢制材料的杨氏模量较高,在受到冲击或不当挤压时不易产生塑性变形,这意味着调校过程中的每一个微小动作都具有不可逆的影响。擒纵轮齿尖通常经过抛光处理,表面粗糙度需控制在Ra 0.1微米以内,以确保与叉瓦接触时的低摩擦系数。若齿尖存在肉眼难以察觉的微崩口或毛刺,会在高速摆动中加剧磨损,甚至导致擒纵叉卡死,造成机芯停摆。
调校钢制擒纵轮的核心在于确保齿尖与叉瓦接触面的平行度与对称性。由于钢材硬度高,传统的柔性矫正手段难以适用,通常需要使用高倍显微镜配合专用镊子进行微调。调校时需观察齿尖在旋转过程中的轨迹,确保其始终处于叉瓦设计的最佳受力区间。若齿尖偏斜,会导致擒纵叉在释放瞬间产生侧向分力,这种侧向力会干扰摆轮的自由摆动,破坏震荡的对称性。因此,调校过程不仅是位置的调整,更是对齿尖几何中心与机芯轴心的同轴度的严格验证。
深度校正中的等时性优化与误差修正
深度校正是擒纵系统调校中最为精细的一环,主要解决擒纵叉在锁定状态下与擒纵轮齿根部的接触深度。理想的深度校正需确保擒纵叉在锁定位置时,叉瓦头部与擒纵轮齿根之间保持微小的间隙,既不能完全接触导致摩擦阻力过大,也不能间隙过大导致能量传递效率低下。这一间隙通常控制在0.02至0.05毫米之间,具体数值需根据机芯的振幅和动力储备进行动态调整。校正过程中,调校师需通过调节摆轮游丝的等分臂或微调摆轮重心,来间接改变擒纵叉的摆动幅度,从而优化深度。
误差修正的过程往往伴随着严密的数据记录与对比分析。在实际操作中,调校师会使用高精度走时仪记录机芯在不同方位下的走时误差,通过对比立位、平位、表冠上/下等状态的数据,判断擒纵系统的稳定性。若发现某一生性位误差显著偏大,通常意味着擒纵叉的摆动平面与擒纵轮平面存在倾斜,或叉瓦表面存在不对称磨损。此时,需重新审视叉瓦的抛光质量以及擒纵轮的安装角度,通过微调游丝快慢针或调整摆轮配重螺丝,逐步消除方位差,使机芯在不同姿态下均保持稳定的等时性表现。