机械表配件
叉瓦咬合传动原理,擒纵结构类型与擒纵轮逐齿推进机制详解
摘要
叉瓦咬合传动原理的核心机制 擒纵机构中的叉瓦组件承担着将擒纵轮释放的能量高效传递给振荡系统的关键职能,其核心在于叉瓦头与擒纵轮齿尖的精密接触与滑动。当摆轮摆动至冲程阶段,叉瓦头推动擒纵轮齿尖,产生切向力,这一过程并非简单的碰撞,而是基于金属间微观接触的摩擦与滚动混合运动。叉瓦通常由红宝石或高硬度合金制成,表面经过精细抛光以减少摩擦系数,确保能量传递的线性与稳定。这种设计旨在最大化冲程效率,同时最
叉瓦咬合传动原理的核心机制
擒纵机构中的叉瓦组件承担着将擒纵轮释放的能量高效传递给振荡系统的关键职能,其核心在于叉瓦头与擒纵轮齿尖的精密接触与滑动。当摆轮摆动至冲程阶段,叉瓦头推动擒纵轮齿尖,产生切向力,这一过程并非简单的碰撞,而是基于金属间微观接触的摩擦与滚动混合运动。叉瓦通常由红宝石或高硬度合金制成,表面经过精细抛光以减少摩擦系数,确保能量传递的线性与稳定。这种设计旨在最大化冲程效率,同时最小化因摩擦导致的能量损耗,是机械腕表走时精准度的物理基础。
在微观力学视角下,叉瓦与擒纵轮齿的咬合深度、接触角度以及滑动轨迹直接决定了机芯的性能表现。理想的咬合状态要求齿尖在离开叉瓦时具有极小的剩余速度,以避免对振荡系统产生反向干扰。工程师通过计算齿形几何结构,优化齿尖与叉瓦头的接触点,使得力矩传递更加平滑。这种精密的力学配合需要极高的加工精度,任何微小的偏差都可能导致走时不稳或动力损失,因此在制造过程中需通过严格的公差控制来保证每一枚零件的互换性与一致性。
主流擒纵结构类型的技术演进
杠杆式擒纵结构自18世纪末由托马斯·马奇改进以来,一直是机械腕表领域最主流的设计方案。其显著特征在于利用一个独立的杠杆臂连接擒纵叉与摆轮,通过擒纵轮的棘爪释放能量。这种结构具有出色的等时性,能够有效隔离外界冲击对振荡系统的干扰,确保在不同方位和动力状态下保持稳定的频率。现代高级制表中,杠杆式擒纵常经过倒角处理或采用硅质材料制造,以进一步提升抗磁性与耐磨性,其技术成熟度经过两百余年的验证,成为精密计时工具的标准配置。
除了杠杆式,同轴擒纵结构代表了另一种技术路径,由乔治·丹尼尔于1970年代发明并在2000年后由欧米茄等品牌广泛推广。同轴擒纵通过多层齿轮结构实现能量的双重传递,擒纵轮与擒纵叉之间形成点接触而非传统的面接触。这种设计大幅降低了滑动摩擦,理论上可减少约30%至50%的能量损耗,从而提升机芯的动力储存效率并降低对润滑油的依赖。尽管其加工难度极高,需要特殊的研磨工艺来保证多层齿轮的同心度与间隙,但其在中长周期内的走时稳定性优势,使其在高端制表领域占据重要地位。
擒纵轮逐齿推进的动态过程
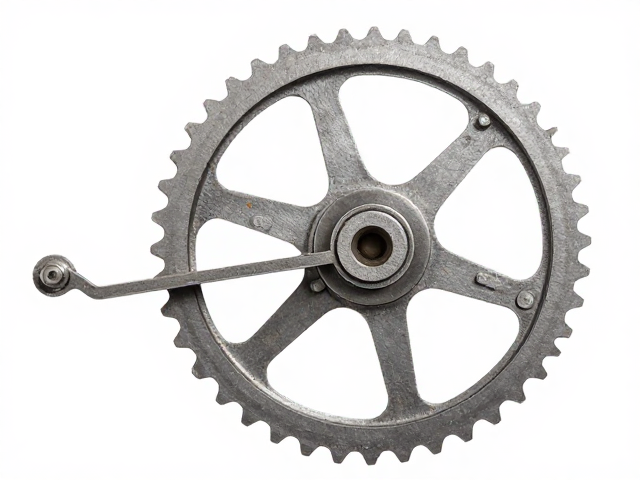
擒纵轮的逐齿推进是一个严密的间歇性运动过程,起始于摆轮从平衡位置向冲程位置的摆动。当摆轮获得动能并推动摆轮夹板运动时,通过擒纵叉的传递,解锁擒纵轮。此时,擒纵轮在发条盒持续提供的动力下开始旋转,直到下一个齿尖撞击到叉瓦头。这一瞬间的能量传递表现为擒纵轮齿尖推动叉瓦,进而推动摆轮,使其加速通过平衡位置。此过程中,擒纵轮并非匀速旋转,而是呈现“静止-释放-撞击-锁定”的周期性变化,每一次齿尖与叉瓦的接触都是一次精确的能量交割。
推进过程的终点取决于摆轮的振幅与擒纵机构的几何锁定。当叉瓦头完全滑过擒纵轮齿尖并落入齿根时,擒纵轮被暂时锁定,等待摆轮反向摆动再次解锁。这一锁定状态至关重要,它防止了发条能量在无振荡控制下无约束释放,确保了时间的等量分割。在实际运行中,摆轮的惯性与擒纵轮的冲击力形成动态平衡,任何外部震动或位置变化都可能影响这一过程的顺畅性。因此,机芯的调校往往围绕着优化这一推进过程的稳定性,确保每个周期的能量输入一致,从而维持长期走时的精准。