机械表配件
叉瓦咬合传动原理与位差调校,揭秘计时稳定的核心逻辑
摘要
机械传动中的微观接触与力矩传递机制 在精密机械结构中,叉瓦与咬合组件的相互作用构成了动力传递的基础单元。当驱动轴带动叉瓦发生周期性摆动时,其端部的工作面会与从动件的咬合点产生严密的接触。这种接触并非简单的平面贴合,而是基于赫兹接触理论下的点或线接触,通过微小的弹性形变来传递扭矩。在理想状态下,接触区域的应力分布均匀,能够最大限度地减少能量损耗,确保动力传输的高效与直接。 叉瓦的几何形状设计直接决
机械传动中的微观接触与力矩传递机制
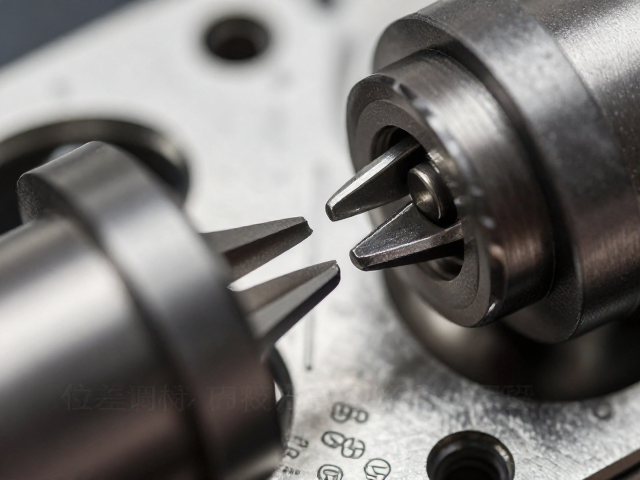
在精密机械结构中,叉瓦与咬合组件的相互作用构成了动力传递的基础单元。当驱动轴带动叉瓦发生周期性摆动时,其端部的工作面会与从动件的咬合点产生严密的接触。这种接触并非简单的平面贴合,而是基于赫兹接触理论下的点或线接触,通过微小的弹性形变来传递扭矩。在理想状态下,接触区域的应力分布均匀,能够最大限度地减少能量损耗,确保动力传输的高效与直接。
叉瓦的几何形状设计直接决定了传动的平稳性。通常,叉瓦的工作面经过精密磨削,呈现出符合运动轨迹的圆弧或斜面特征。当两者进入啮合阶段,接触点会沿着预定的轨迹平滑移动。这种设计避免了刚性冲击,使得转速波动控制在极小的范围内。若接触面存在微米级的不平整,或者装配间隙超出公差范围,就会导致接触应力集中,进而引发振动和噪音,直接影响整体机械系统的稳定性。
位差调校对计时精度的决定性作用
位差是指摆轮在平衡位置两侧振幅不一致所导致的等时性误差,它是机械钟表走时稳定性的核心干扰因素。在齿轮传动系统中,叉瓦与擒纵叉的配合状态会直接影响摆轮释放能量的效率。如果位差过大,摆轮在两侧的运动阻力不均,会导致周期时间产生细微偏差。通过调整游丝中心与摆轮轴心的同心度,以及优化叉瓦释放角的对称性,可以显著降低位差,使摆轮在左右摆幅中保持能量交换的一致性。
调校过程中,技术人员需使用高精度位差仪监测摆轮在水平与垂直姿态下的走时差异。数据显示,位差控制在0.5秒/天以内,通常被视为高精度机械机芯的达标标准。为了实现这一目标,需要对叉瓦的锁接面进行微调和抛光,确保其在释放瞬间的动作轻盈且精准。同时,摆轮平衡角的调整也是关键步骤,通过改变摆轮重心分布,抵消因重力差异引起的位差,从而提升整体计时的稳定性。
等时性误差的物理根源与补偿逻辑
机械钟表的等时性误差主要源于游丝的非理想特性以及传动系统的摩擦变化。在理论模型中,摆轮的运动应遵循简谐振动规律,但实际中,游丝在伸缩过程中会产生内应力,导致其劲度系数随振幅变化。此外,叉瓦与擒纵轮齿在接触过程中的摩擦力也会随位置改变。这些非线性因素使得摆轮在不同振幅下的振荡周期出现差异,进而影响计时的长期稳定性。
为了补偿等时性误差,现代精密机械结构采用了双微调装置或等时性补偿游丝。通过改变游丝的有效工作长度或调整其截面形状,可以优化劲度系数的变化曲线,使其在不同振幅下保持相对恒定。同时,优化叉瓦的释放几何形状,减少滑动摩擦,降低能量传递过程中的损耗波动。这种物理层面的补偿逻辑,结合严密的位差调校,共同构建了计时稳定的核心基础,使得机械装置能够在复杂环境下保持可预测的走时精度。